
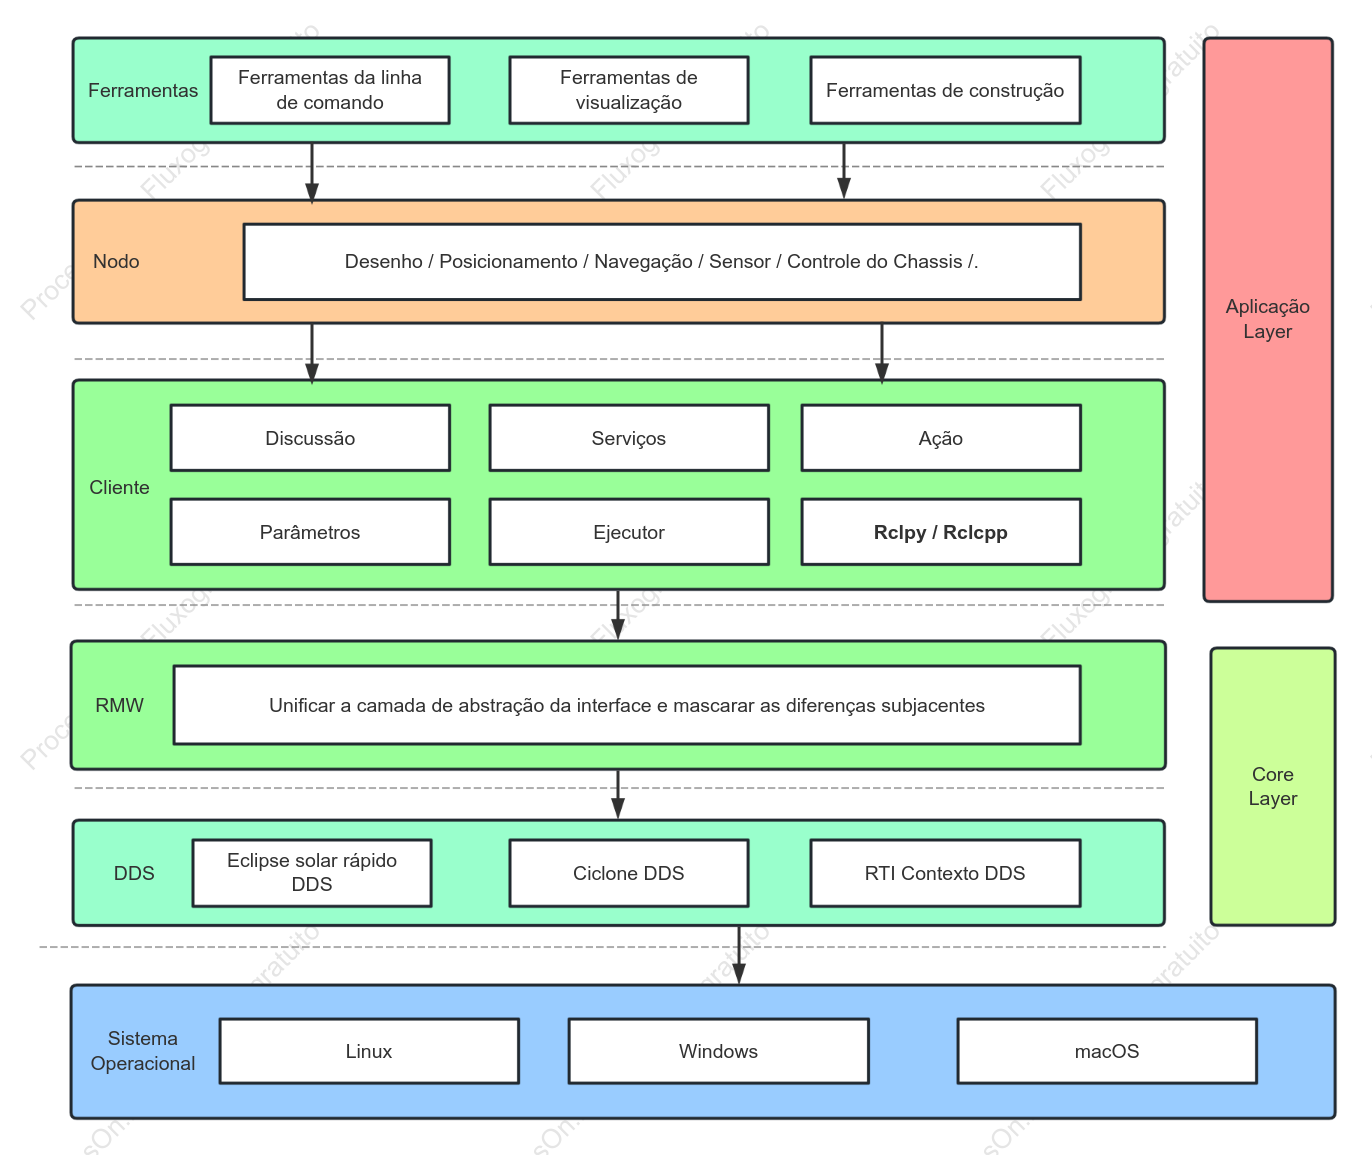

Estrutura em Camadas do ROS2
0 Relatório
Este é um diagrama que ilustra a arquitetura de software em camadas do ROS 2 (Robot Operating System 2). O sistema é claramente dividido em uma camada de aplicação e uma camada central (*core layer*): a camada de aplicação engloba ferramentas de desenvolvimento de alto nível, "nós" funcionais específicos (como mapeamento, localização e controle) e interfaces de cliente para comunicação entre nós (incluindo tópicos, serviços e ações); a camada central utiliza a RMW (interface de middleware do ROS) como uma camada de abstração unificada para ocultar diferenças entre vários protocolos de comunicação DDS subjacentes (como Fast DDS e Cyclone DDS), operando, em última análise, em sistemas multiplataforma como Linux, Windows e macOS. De modo geral, a arquitetura exemplifica a filosofia de projeto do ROS 2, caracterizada pela alta modularidade, pelo desacoplamento e pela facilidade de portabilidade entre plataformas.
Recomendações relacionadas
Outras obras do autor
Esboço/Conteúdo
Ver mais
Ferramentas
Sistema Operacional
Ciclone DDS
Rclpy / Rclcpp
Nodo
Desenho / Posicionamento / Navegação / Sensor / Controle do Chassis /.
macOS
Windows
Ferramentas da linha de comando
Ferramentas de visualização
Unificar a camada de abstração da interface e mascarar as diferenças subjacentes
Ferramentas de construção
Ejecutor
Eclipse solar rápido DDS
Aplicação Layer
Discussão
Ação
RMW
Serviços
Linux
DDS
Core Layer
RTI Contexto DDS
Cliente
Parâmetros
Coletar
Coletar

Collect

Collect
Collect

0 Comentários
Próxima página